
返回列表
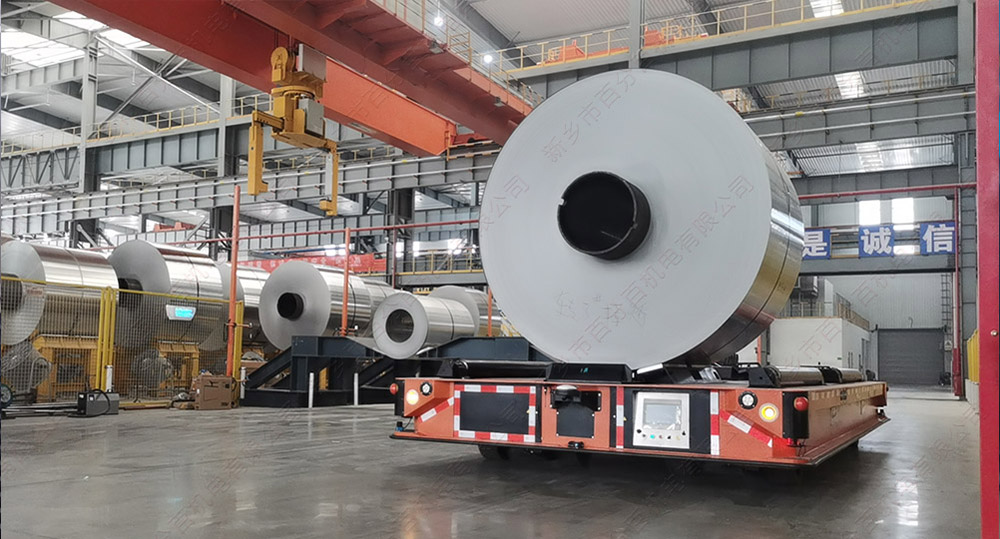
无轨电瓶车采用SLAM导航,意味着车辆不再依赖磁条、反光板等预先铺设的物理标识,而是通过车载传感器在运行过程中构建环境地图并同时确定自身位置。这一技术路径对车间布局调整的适应性较好,但工程实现的复杂度也相应提高。从建图到路径规划,各环节的传感器配置、算法选择和参数整定需要围绕电瓶车的实际运行工况来确定。
一、传感器配置与建图方式的选择
建图是SLAM导航的基础环节,其输出是一张可供定位和路径规划使用的环境地图。建图方式的选择首先取决于传感器配置。
光SLAM是目前工业车辆中应用较多的方案。以2D激光雷达为例,Hector SLAM可在不依赖轮式里程计的情况下实现定位与建图,适合动态和非结构化室内环境。对于需要更高建图精度的场景,Cartographer算法通过引入Lazy Decision优化,可减少建图时的重叠和模糊问题。在存在多岔路和底板起伏的工况中,激光雷达与毫米波雷达的数据融合可提升三维建图精度,有研究显示在岔路、调头等工况下建图坐标平均误差可控制在0.070~0.408m范围。
视觉SLAM是另一条技术路线。视觉方案的优势在于可获取环境中的纹理、颜色和标识信息,2D激光雷达难以区分动态物体与静态结构时,视觉传感器可提供补充特征。在电子装配车间的应用中,顶视鱼眼传感器安装于车辆顶部捕捉天花板特征,可规避地面人员走动和物料堆放带来的干扰,在5万平方米车间内支持多车协同运行。
对于无轨电瓶车的工程选型,传感器配置需结合车间特征判断。若车间内货架、立柱等结构特征稳定,激光SLAM的建图结果可直接用于定位;若车间布局频繁调整,视觉SLAM或激光-视觉融合方案在重定位和地图更新方面更为便利。视觉传感器的成本较激光雷达有一定优势,在环境变动时重新校准所需时间也较短。
二、建图过程与地图质量的评估
建图并非一次性的离线操作。对于无轨电瓶车,建图通常在车辆首次进入作业区域时完成,或在车间布局发生较大变化后重新执行。
建图过程中,车辆以较低速度沿预定路线行驶,传感器采集环境特征并逐步拼接为栅格地图或特征地图。建图质量的关键指标包括:地图的闭合误差(车辆回到起点时地图是否首尾衔接)、结构特征的完整性(立柱、墙面等是否清晰可辨)、以及动态物体是否被错误地纳入静态地图。对于激光SLAM,建图时若环境中存在大量移动人员或临时堆放的物料,这些动态特征可能被误记录为固定结构,导致后续定位时出现匹配偏差。处理方式包括在建图时段选择车间人员流动较少的时段,或在算法层面引入动态点滤除机制。
对于电瓶车运行路线覆盖多个车间的场景,建图范围需覆盖全部作业区域。若各车间之间通过室外路段连接,激光SLAM在室外强光条件下的建图效果可能下降,此时需评估是否采用激光-视觉融合方案,或对室外路段采用单独的定位策略。
三、定位与重定位的工程处理
建图完成后,车辆在运行中需要实时确定自身在地图中的位置。这一环节的稳定性直接影响路径跟踪的精度。
激光SLAM的定位通常采用扫描匹配方式,将当前激光扫描数据与地图中的特征进行比对,求解车辆位姿。自适应蒙特卡洛定位(AMCL)是常用的定位算法,实验数据显示AMCL可在较短时间内完成粒子收敛,定位过程中保持稳定的位姿输出。在存在动态障碍物的车间中,2D激光雷达的定位误差可能增大,有测试显示动态环境下2D激光定位的绝对轨迹均方根误差可达309mm,而视觉定位方案在该场景下的误差可控制在较低水平。
对于无轨电瓶车,定位模块还需处理“重定位”场景:车辆因故障停机、被手动移动或建图后重新启动时,需要在不依赖初始位姿的情况下确定自身位置。工程中常见的处理方式包括在车间关键位置设置辅助定位标识(如反光柱或二维码标签),或采用多传感器融合提升初始位姿的搜索效率。部分方案将UWB与SLAM结合,在激光特征不足的区域利用UWB提供粗略位置约束。
四、路径规划的分层实现
路径规划分为全局规划与局部规划两个层次,各自承担不同的功能。
全局规划在已建地图上生成从当前位置到目标工位的行驶路径。A算法是栅格地图中常用的全局规划方法,但其输出的路径在拐点处存在折线较多、曲率偏大的问题。工程中通常对A结果进行平滑处理,二阶贝塞尔曲线是一种可选的后处理方式,经平滑后的路径在拐弯处过渡更为平顺,有利于车辆跟踪。
局部规划负责在行驶过程中根据实时感知的障碍物调整路径。时间弹性带(TEB)算法是移动机器人局部规划中应用较多的方法,其原理是在全局路径附近生成一条考虑时间约束的优化轨迹,在遇到障碍物时对轨迹进行变形以完成避障。实验表明TEB算法可较快规划出避障路径,使车辆完成绕行动作。对于无轨电瓶车在车间通道中与人员、叉车混行的场景,局部规划还需设置合理的安全距离和减速策略,而非仅在即将碰撞时才执行避让。
五、电瓶车工况对算法参数的约束
无轨电瓶车与通用移动机器人在运动学特性上存在差异,算法参数需据此调整。
电瓶车的转向方式和最小转弯半径影响路径的可执行性。全局规划生成的路径若包含小于车辆最小转弯半径的弯道,车辆实际无法跟踪。在路径规划阶段需将车辆的运动学约束纳入考虑,或在后处理中对不符合约束的路径段进行修正。
运行速度方面,电瓶车在车间内的行驶速度通常较低,这为传感器数据处理和局部规划留出了响应时间,但也意味着建图和定位过程中车辆运动的平稳性较好,激光扫描的畸变较小,有利于匹配精度的保持。若车辆在室外路段提速,需评估激光雷达的扫描频率是否足以支撑定位的实时性。
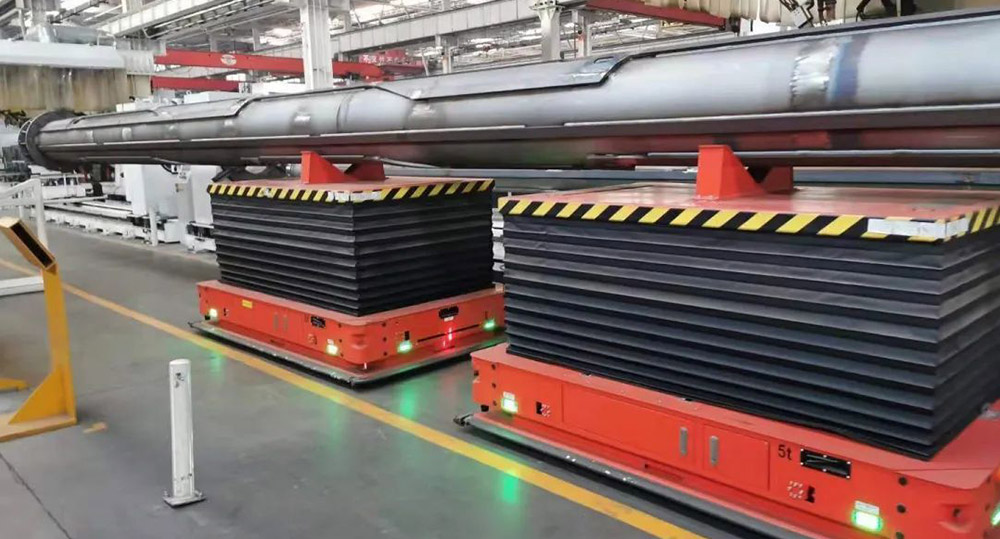
载重变化对定位的影响同样需要考虑。重载时车辆惯性增大,制动距离延长,局部规划的安全距离需相应调整;若电瓶车为液压悬挂或弹簧悬挂结构,空载与满载状态下的车体高度变化可能影响激光雷达的安装角度,进而影响扫描平面的高度。若扫描平面在满载时偏离了建图时的位置,定位匹配的准确性会下降,工程中可通过将雷达安装于车体刚性较好的部位来减少这一影响。
六、工程实施中的调试要点
SLAM导航系统在车辆上的部署,除了算法本身的配置外,还需关注若干工程细节。
建图与运行时的传感器安装状态需保持一致。若建图后调整了激光雷达的安装位置或角度,已建地图与当前扫描数据之间的对应关系发生变化,定位精度会受到影响。建图前应确认传感器安装紧固,建图后非必要不进行调整。
地图的存储与版本管理需要规范。车间布局发生变化时,旧地图与新环境的匹配会失效,车辆可能出现定位丢失或匹配到错误位置。工程中可建立地图版本记录,布局变更后及时重新建图,并在调度系统中同步更新。
通信链路的稳定性影响定位与调度的协同。若车辆定位数据需要上传至调度系统进行路径分配,无线网络的延迟和丢包可能导致车辆收到路径指令时位置已经变化,影响跟踪效果。对于实时性要求较高的场景,定位与局部规划宜在车载控制器中完成,调度系统仅下发目标工位而非具体路径点。
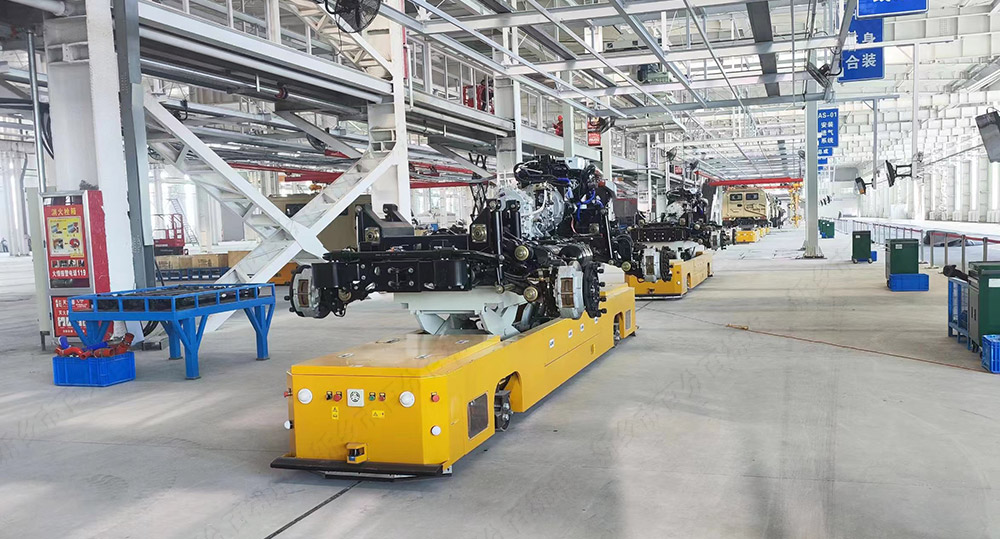
如需根据贵厂无轨电瓶车的具体运行场景(车间布局特征、传感器配置、载重与速度范围)讨论SLAM方案的工程配置,欢迎与河南百分百搬运设备进一步交流。服务电话:13373746456